Nửa đêm, một bạn dev mới vào nhóm gọi điện cho chúng tôi, giọng nghe khá hoảng. Chiếc xe thử nghiệm báo lỗi động cơ, đèn check engine sáng liên tục. Đoạn code C build trên máy chạy êm, không văng lỗi nào. Bạn ấy loay hoay suốt ba tiếng mà vẫn chưa thấy manh mối. Chúng tôi ngồi cạnh nhau, kéo log CAN ra và soi từng dòng. Cuối cùng vấn đề không nằm ở logic code. Nó nằm ở tầng giao tiếp giữa các module trên xe, đúng chỗ mà việc debug trên máy cá nhân không bao giờ chạm tới.
Đó cũng là lý do chúng tôi viết bài này. Nếu bạn đang theo đuổi lập trình automotive, debug ECU sớm muộn cũng là kỹ năng bạn phải đối mặt. Dưới đây là những điều chúng tôi rút ra sau nhiều lần làm việc thực tế ngoài hiện trường.
Debug ECU khác gì so với debug ứng dụng thông thường?
ECU, viết tắt của Electronic Control Unit, là bộ điều khiển điện tử gắn trên xe. Nói đơn giản, đó là một máy tính nhúng nhỏ, chạy một chương trình cố định để điều khiển động cơ, phanh hay túi khí. Chúng tôi hay nhắc các bạn mới rằng ECU không phải chiếc laptop nằm yên trên bàn làm việc.
Khi debug phần mềm desktop, bạn đặt breakpoint, chương trình dừng lại, xem giá trị biến rồi chạy tiếp. Với ECU thì không làm vậy được. Động cơ vẫn quay, cảm biến vẫn gửi tín hiệu liên tục. Nếu dừng chương trình giữa chừng, hệ thống có thể phản ứng sai. Khi thử trên xe thật, hậu quả còn nguy hiểm hơn nhiều.
Vì thế, dev embedded automotive phải làm quen với cách debug không xâm lấn, tức là quan sát hệ thống đang chạy mà không làm gián đoạn nó. Chúng tôi hay ví việc này như bác sĩ theo dõi bệnh nhân qua máy đo nhịp tim, chứ không mổ ra xem trực tiếp. Bạn cần thiết bị chuyên dụng để nghe dữ liệu ECU trao đổi với cảm biến, mà không can thiệp vào luồng xử lý thời gian thực bên trong.
Những công cụ debug phổ biến trong automotive
Muốn nghe ECU nói chuyện gì, trước hết bạn phải hiểu giao thức CAN. CAN, viết tắt của Controller Area Network, là mạng nội bộ kết nối các ECU trên xe. Bạn có thể hình dung nó như một đường dây chung, nơi mọi module cùng lắng nghe và gửi các thông điệp ngắn cho nhau.
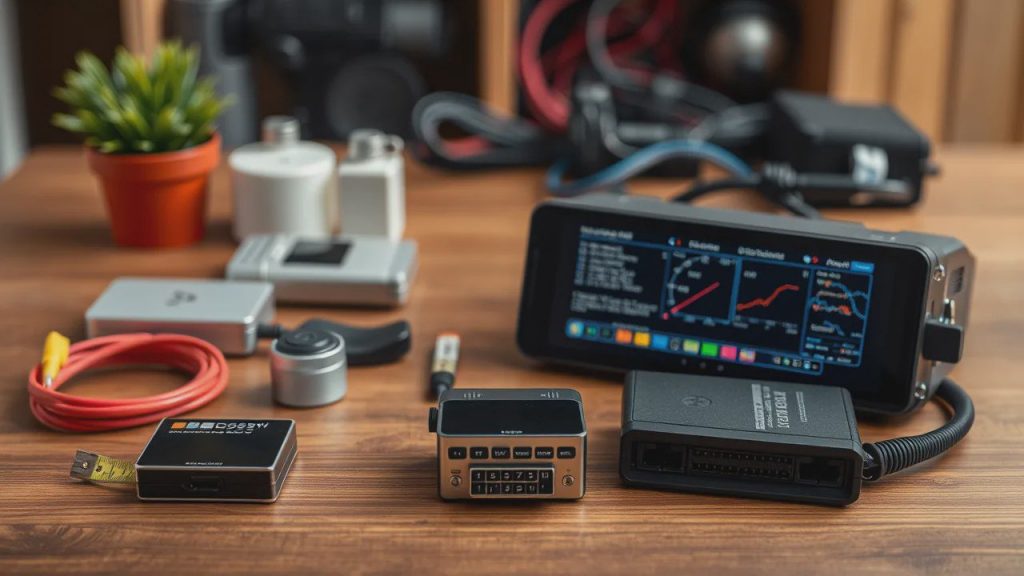
Để đọc được các thông điệp đó, bạn cần bộ chuyển đổi CAN. Hai dòng phổ biến là PCAN của Peak và Vector CANcase. Giá tham khảo thường nằm trong khoảng 3 đến 15 triệu đồng, tùy tốc độ lấy mẫu và số kênh cần dùng. Nếu mới bắt đầu, bạn không cần mua loại đắt nhất ngay từ đầu.
Nếu bạn chưa quen AUTOSAR hay C/C++ trong automotive, hãy đọc trước bài nhập môn lập trình embedded automotive của chúng tôi. Đọc trước sẽ giúp phần debug dễ tiếp thu hơn nhiều, vì bạn đã hình dung được ECU được tổ chức ra sao.
Bên cạnh thiết bị đọc CAN, dev còn cần phần mềm trace log theo thời gian thực. Các công cụ như Vector CANoe hay Lauterbach Trace32 ghi lại từng khung tín hiệu, gắn timestamp chính xác tới micro giây. Nhờ vậy, khi lỗi chỉ xuất hiện thoáng qua trong một chu kỳ vận hành, bạn vẫn lần lại được đúng thời điểm xảy ra sự cố. Đây là thứ mà breakpoint thông thường không bao giờ cho bạn.
Có bộ công cụ rồi vẫn chưa đủ. Dữ liệu CAN trả về là chuỗi số dạng hex. Muốn hiểu nó, bạn cần file DBC, tức bản mô tả ý nghĩa từng byte tín hiệu. Chúng tôi từng gặp trường hợp kỹ sư dùng nhầm file DBC giữa hai đời xe, khiến giá trị cảm biến nhiệt độ bị đọc sai hoàn toàn. Cả nhóm mất gần một buổi chiều truy tìm lỗi mà thực chất không nằm ở xe. Bài học rút ra là luôn kiểm tra phiên bản DBC trước khi phân tích log, kẻo điều tra sai hướng.
Kỹ năng dev embedded cần rèn để debug hiệu quả
Công cụ tốt đến đâu cũng cần người biết dùng. Kỹ năng đầu tiên là hiểu giao thức truyền thông giữa các module. Ngoài CAN, xe hiện đại còn dùng LIN cho thiết bị tốc độ thấp như cửa sổ chỉnh điện, và FlexRay cho những hệ thống cần độ trễ cực thấp.
Bạn không cần thuộc lòng toàn bộ chuẩn giao thức. Điều quan trọng là nắm nguyên lý: dữ liệu đi theo khung nào, ai gửi ai nhận, và độ ưu tiên ra sao khi nhiều module cùng tranh đường truyền. Khi hiểu được những điều này, bạn sẽ đoán được hướng điều tra ngay từ khi nhìn thấy log đầu tiên.
Kỹ năng thứ hai là đọc log để tìm nguyên nhân gốc rễ. Log CAN thô trông rất rối, hàng nghìn dòng số liên tiếp. Chúng tôi thường hướng dẫn người mới lọc theo ID tín hiệu nghi ngờ trước, sau đó so sánh giữa lúc lỗi xảy ra và lúc hệ thống chạy bình thường. Cách này thu hẹp phạm vi nhanh hơn nhiều so với đọc tuần tự từ đầu đến cuối.
Có một lần, hệ thống báo lỗi cảm biến áp suất lốp chập chờn, chỉ xuất hiện khi xe chạy tốc độ cao. Dựng lại trên bàn thử thì không tái hiện được. Cuối cùng chúng tôi gắn thiết bị CAN logger thẳng lên xe, chạy thử ngoài đường suốt hai buổi mới bắt được đúng khung dữ liệu lỗi. Nguyên nhân là nhiễu tín hiệu, do dây tín hiệu đi quá gần dây nguồn công suất cao. Nếu không kiên trì đọc log thực địa, rất dễ kết luận nhầm rằng lỗi nằm ở phần mềm.
Tư duy gỡ lỗi có hệ thống này không chỉ áp dụng cho ECU. Một thành viên trong nhóm chúng tôi từng cùng khách hàng làm một website bán hàng online cho người quen chuyên bán phụ kiện đọc lỗi OBD-II. Khi rà lỗi luồng giỏ hàng và thanh toán, bạn ấy vẫn áp dụng đúng cách ghi log và so sánh trạng thái trước với sau. Kỹ năng debug rèn từ ECU hoàn toàn dùng được ở nhiều mảng khác.
Lộ trình gợi ý cho dev embedded mới vào nghề
Nếu bạn mới bắt đầu, chúng tôi khuyên đi theo vài bước đơn giản. Trước hết, làm quen với một bộ CAN interface giá vừa phải và thử đọc tín hiệu từ một module đơn lẻ trên bàn thử. Tiếp theo, tự dựng vài kịch bản lỗi giả lập, chẳng hạn ngắt một khung tín hiệu hoặc gửi giá trị ngoài ngưỡng, rồi quan sát log thay đổi thế nào.
Khi đã quen với các kịch bản đó, bạn mới nên ra hiện trường. Ở đây, sự kiên nhẫn quan trọng không kém kỹ thuật. Đừng vội kết luận khi chưa có đủ log từ đúng thời điểm lỗi. Nếu có thể, hãy ghi lại cả điều kiện vận hành như tốc độ, nhiệt độ và tải điện, vì những yếu tố này thường là chìa khóa để tái hiện lỗi.
Nếu bạn muốn học thêm từ kinh nghiệm của những người đi trước, chúng tôi đã tổng hợp một số bài học quan trọng trong Top 10 kinh nghiệm thực tế về công nghệ automotive và AUTOSAR. Đọc kèm bài này sẽ giúp bạn có bức tranh rõ hơn về nghề.
Kết luận
Debug ECU automotive không giống việc đặt breakpoint rồi chạy lại trên máy cá nhân. Nó đòi hỏi công cụ chuyên dụng để nghe tín hiệu CAN, phần mềm trace log đúng thời điểm, và thói quen đọc dữ liệu thời gian thực. Với dev embedded mới vào nghề, bạn nên bắt đầu từ bộ công cụ giá vừa phải, rồi dần mở rộng sang các tình huống phức tạp hơn.
Khi đã quen tay với công cụ và kỹ năng đọc log, việc xử lý lỗi trên hệ thống thực tế sẽ nhanh và chính xác hơn nhiều so với mò mẫm từng dòng code.
